
Anja Diez, blogueuse invitée et chercheuse au sein du groupe d’acoustique du SINTEF, présente une méthode permettant de modéliser plus efficacement les mesures par impulsion-écho dans les conduites de pétrole.
Dans l’industrie pétrolière, les mesures par impulsion-écho sont couramment employées pour détecter les propriétés des matériaux qui entourent les canalisations. Si le dispositif de mesure est relativement simple, la modélisation peut s’avérer complexe en raison des hautes fréquences des impulsions ultrasoniques et de la complexité de la modélisation 3D pour ce type d’application. Il peut alors être utile de mettre en place une étape de simplification axisymétrique en 2D pour réduire le temps de calcul et ainsi permettre de mener des études paramétriques. Dans cet article de blog, nous expliquons comment nous avons utilisé ce type de simplification pour améliorer les simulations de canalisations.
Mesures par impulsion-écho dans les canalisations
Dans l’industrie pétrolière, la réalisation de mesures ultrasonores par impulsion-écho est une technique importante pour obtenir des informations sur les propriétés des matériaux qui entourent les oléoducs et sur l’adhérence de ceux-ci aux oléoducs. Les questions pertinentes à se poser sont, par exemple:
- Quelle est qualité du ciment entourant la canalisation?
- Le schiste entourant la canalisation adhère-t-il bien à celle-ci?
- Existe-t-il un espace rempli de fluide entre la canalisation et le matériau solide environnant?
Ces éléments sont importants avant et pendant l’exploitation, mais également lors des opérations de bouchage et d’abandon d’un champ pétrolier.
Les mesures par impulsion-écho permettent de déterminer les propriétés du matériau à l’extérieur d’une canalisation à partir de mesures effectuées à l’intérieur de celle-ci.
Le transducteur circulaire émet une brève impulsion gaussienne à incidence normale vers la paroi de la canalisation (figure 1). Une fois que le signal atteint la paroi de la canalisation, une partie est réfléchie dans le fluide en direction du transducteur, tandis que l’autre partie est transmise à travers la paroi jusqu’au matériau extérieur. L’impulsion est alors réfléchie dans les deux sens à l’intérieur de la paroi de la canalisation. À chaque fois que l’impulsion est réfléchie sur la paroi interne de la canalisation, une partie du signal est transmise vers le transducteur.
Ces signaux de retour sont enregistrés par le même transducteur que celui utilisé pour émettre l’impulsion initiale. L’atténuation du signal à l’intérieur de la paroi de la canalisation dépend des paramètres du matériau, notamment des impédances du matériau à l’intérieur de la canalisation, de la canalisation elle-même et du matériau à l’extérieur de la canalisation. Le taux d’atténuation de ce signal, mesuré au niveau du transducteur, peut être utilisé pour estimer les propriétés du matériau à l’extérieur de la canalisation si les propriétés de la canalisation et du matériau à l’intérieur de celle-ci sont connues.
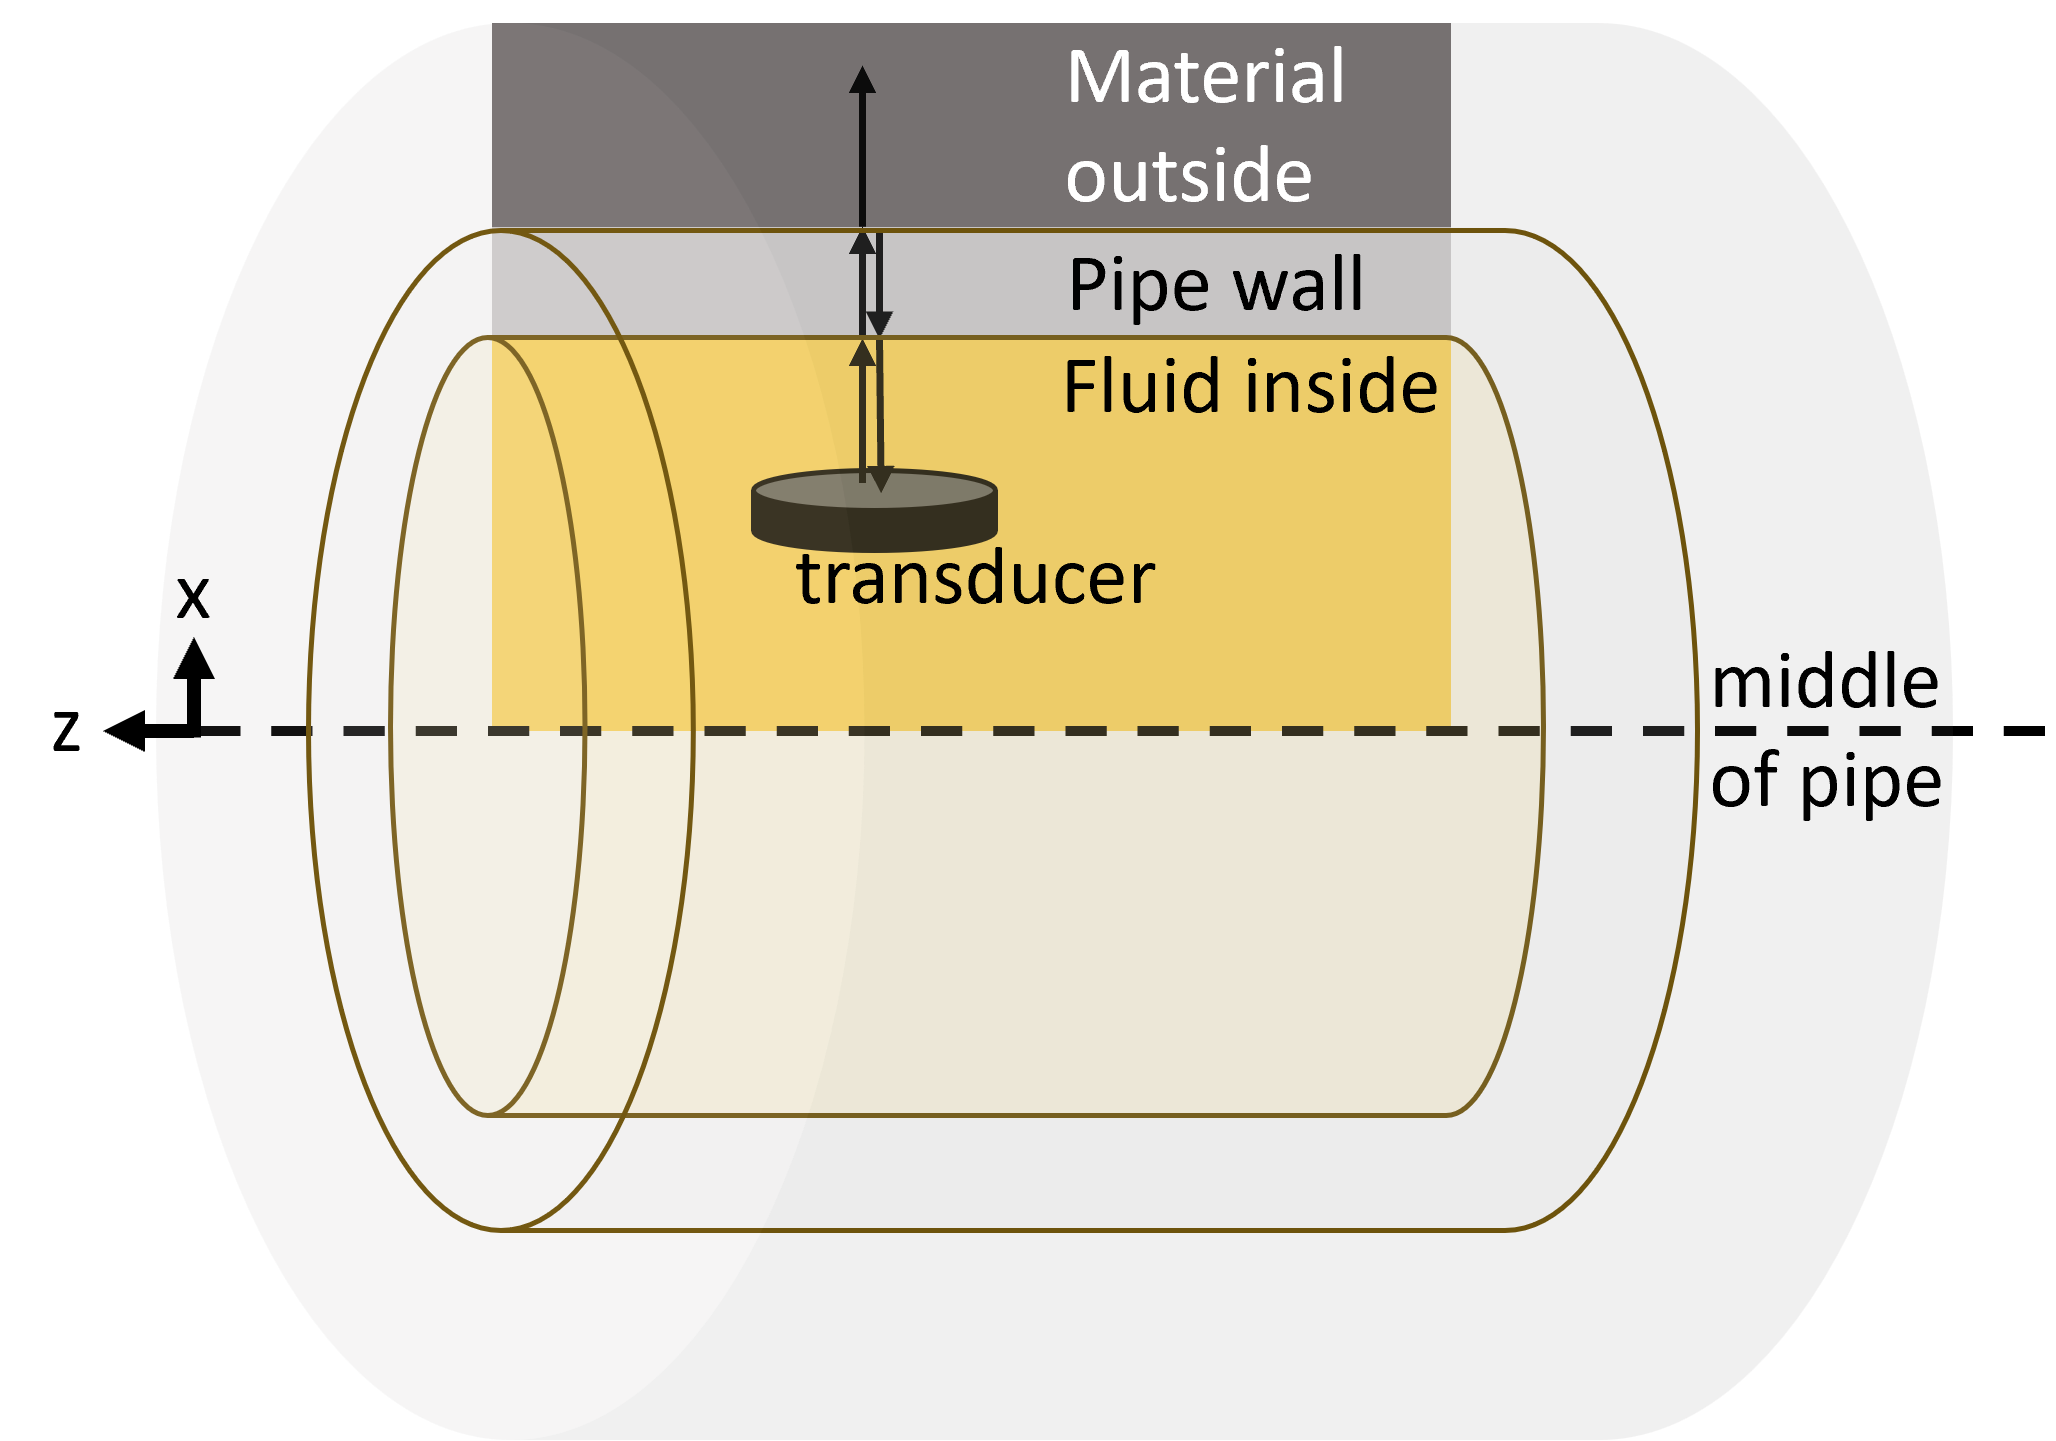
Figure 1. Principe des mesures par impulsion-écho dans les canalisations (à gauche). Animation illustrant les signaux émis et réfléchis (à droite).
La modélisation de ce type de mesure par impulsion-écho dans des conduites est complexe en raison de la distance entre le transducteur et la conduite, des hautes fréquences de l’impulsion ultrasonore et de la configuration géométrique en 3D d’un transducteur circulaire à l’intérieur d’une conduite allongée. Dans ce cas, nous décidons donc d’effectuer une simplification axisymétrique en 2D par rapport à l’axe de symétrie du transducteur, ce qui s’avère être une étape précieuse pour l’étude paramétrique à mener.
Grâce à ce modèle, nous avons pu réduire considérablement le temps de calcul, ce qui nous a permis de constituer une base de données comprenant environ 1 400 simulations tenant compte, entre autres, des variations d’épaisseur et de courbure des conduites, des paramètres des matériaux et de la distance entre le transducteur et la conduite. Ces simulations permettent d’approfondir les recherches sur la méthode d’impulsion-écho, ses sensibilités, et les améliorations possibles dans l’interprétation de ce type de données.
Le modèle COMSOL
Pour modéliser correctement ce dispositif de mesure par impulsion-écho, il faut disposer d’un modèle 3D dans un premier temps. Le transducteur est circulaire, ce qui le rend axisymétrique par rapport à l’axe x, tandis que la conduite est axisymétrique par rapport à l’axe z (figure 1). Nous pouvons donc utiliser deux plans de symétrie pour ce modèle, ce qui réduit le domaine de calcul à un quart. La figure 2 présente le modèle 3D avec les deux plans de symétrie mis en œuvre à quatre pas de temps. L’impulsion ultrasonore s’est propagée depuis la surface du transducteur (12 µs) jusqu’à la canalisation (36 µs), excitant des ondes acoustiques dans la canalisation (52 µs), et l’impulsion réfléchie est revenue vers le transducteur, où le signal est enregistré (73 µs). L’énergie provenant des vibrations à l’intérieur de la conduite et transmise vers le transducteur est visible derrière l’impulsion initiale sur l’instantané à 73 µs. Le domaine de modélisation est entouré de couches absorbantes afin de garantir qu’aucune réflexion des ondes ne se produise aux limites du domaine. Les plans xy et xz sont des plans de symétrie.
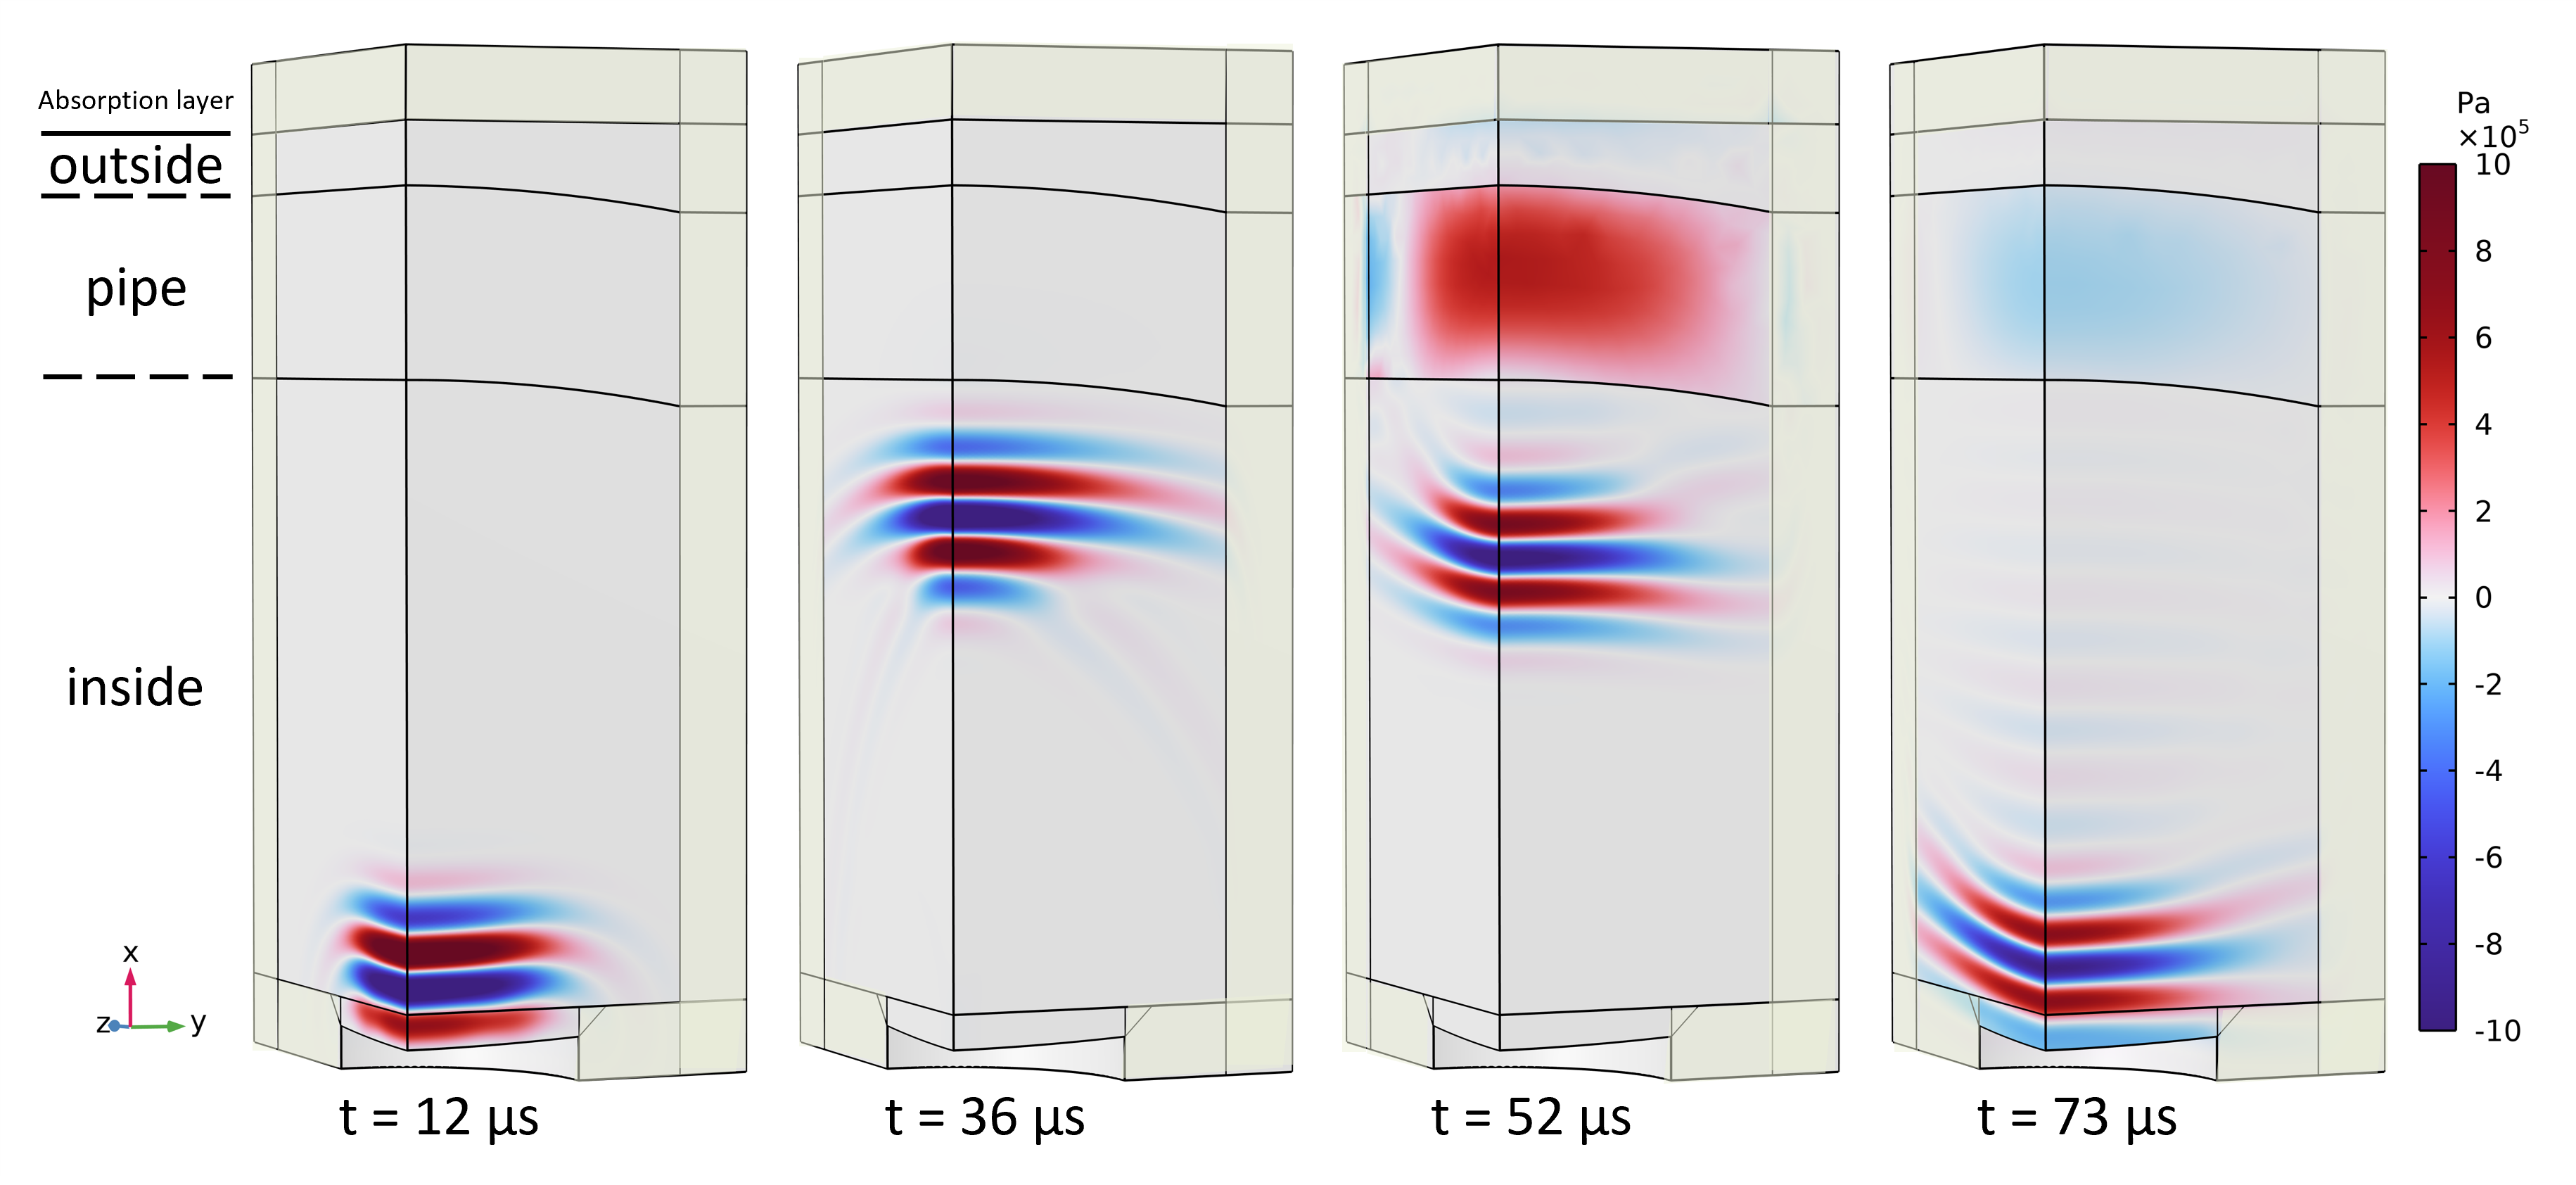 Figure 2. Résultats de la modélisation 3D pour quatre pas de temps, en utilisant deux axes de symétrie.
Les paramètres correspondant à une géométrie standard de canalisation et de transducteur, couramment utilisée dans les applications industrielles, ont été intégrés au modèle présenté à la figure 2. Ces paramètres sont indiqués dans le tableau ci-dessous :
| Dimensions de la canalisation et paramètres matériaux |
|
|---|---|
| Matériau à l’intérieur de la canalisation |
|
| Paramètres du transducteur |
|
| Impulsion gaussienne |
|
| Capteur de distance |
|
L’étape de calcul Temporel s’étend de 0 à 140 µs afin de permettre la propagation de l’impulsion ultrasonore vers la canalisation et son retour, ainsi que l’enregistrement d’une partie significative des réverbérations de la canalisation.
Utilisation d’un domaine temporel explicite
Dans ce modèle, la canalisation est remplie d’un fluide. Ici, nous avons utilisé une boue à base d’huile dont la vitesse des ondes longitudinales est de 1 301 m/s. La conduite elle-même est en acier, avec une vitesse des ondes longitudinales de 5 800 m/s. Nous avons calculé la taille des éléments du maillage à l’aide de la formule suivante:
avec h_{el} la taille des éléments, v la vitesse d’onde du matériau et f_{max} la fréquence maximale . En raison de la grande différence de vitesse du son se propageant dans l’acier et la boue à base d’huile, la taille de maillage requise pour ces domaines varie considérablement. La figure 3 illustre la taille de maillage pour un plan 2D. Pour modéliser cela de la manière la plus efficace possible, nous utilisons une interface Explicite en temps. Le domaine acoustique de la conduite remplie de fluide et le domaine des ondes élastiques, constitué de la conduite et du matériau environnant, ont ensuite été couplés en identifiant les surfaces respectives comme des paires d’identité et en utilisant le couplage multiphysique Frontière acoustique-structure, paire, explicite en temps.
Le domaine est entouré de couches absorbantes afin d’éviter les réflexions au niveau des limites du domaine. Ici, deux couches absorbantes ont été définies: l’une pour le domaine acoustique et l’autre pour le domaine des ondes élastiques.
Réduction de la géométrie
Pour pouvoir mener des études paramétriques comportant des centaines de combinaisons, il est important de disposer d’un modèle dont le temps de calcul est relativement court. Pour cette raison, il semble peu réaliste d’utiliser le modèle 3D, dont le temps de calcul dépasse les 7 heures sur notre machine pour chaque modèle. Nous avons donc étudié la possibilité de réduire les dimensions géométriques.
Une méthode courante pour réduire le temps de calcul consiste à passer d’une simulation 3D à une simulation 2D. En réalisant une coupe dans le plan xy et en tirant parti de la symétrie par réflexion de la conduite, il est possible de réduire considérablement la taille du modèle. Avec ces choix de modélisation pour un passage en 2D, les hypothèses pour représenter la canalisation semblent satisfaisantes, car le modèle 2D suppose une extension infinie dans la troisième direction. En revanche, en ce qui concerne la source, elle devient avec ces hypothèses également infinie dans la troisième direction, ce qui s’écarte davantage du réel. Cette représentation entraîne des écarts importants entre les résultats des modèles 2D et ceux des modèles 3D pour cette géométrie de mesure (réf. 1).
Une autre possibilité pour réduire la dimension géométrique consiste à utiliser un modèle axisymétrique en 2D. Comme indiqué précédemment, le transducteur est axisymétrique par rapport à l’axe x, tandis que la conduite est axisymétrique par rapport à l’axe z (figure 1). Ici, nous choisissons l’axe de symétrie du transducteur comme axe de symétrie pour le modèle (figure 3). Ainsi, les hypothèses de modélisation permettent de représenter la géométrie du transducteur circulaire de manière satisfaisante. Le fait de choisir de nouveau le plan xy pour la modélisation de la partie 2D axisymétrique demande que la courbure de la conduite soit représentée sur la géométrie de travail. Cependant, l’application de la symétrie par rapport à l’axe x implique que la courbure de la conduite est supposée axisymétrique, et donc modélisée comme une partie d’une coque sphérique (figure 4).
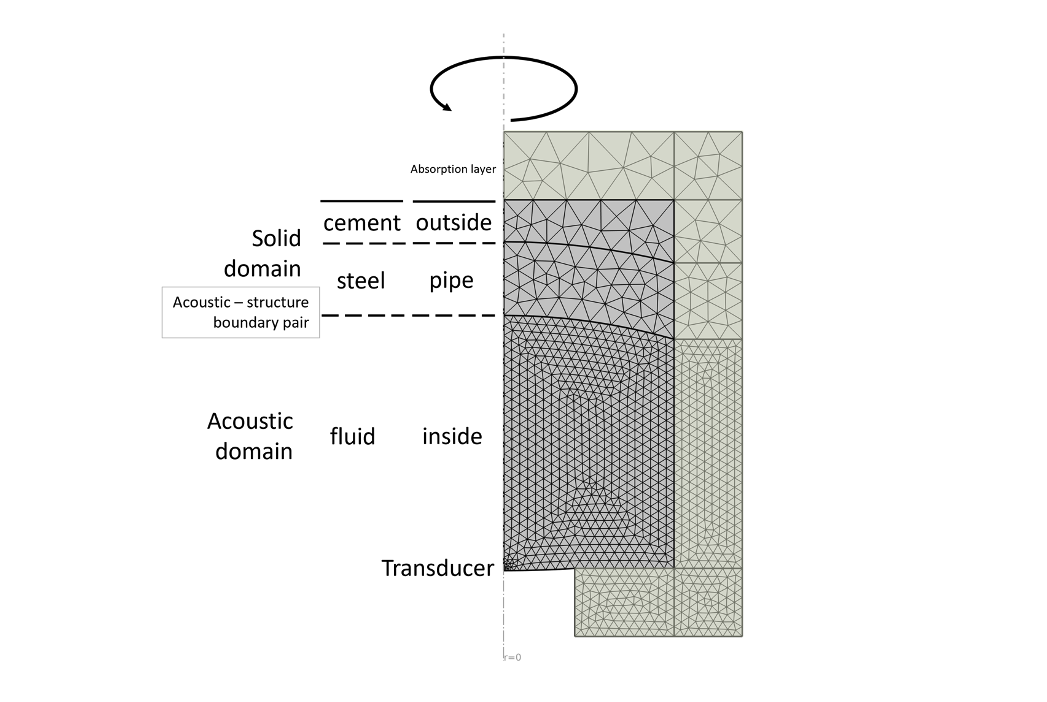 Figure 3. Création de la géométrie et du maillage pour le modèle axisymétrique en 2D. Une interface physique explicite en temps est utilisée. Les domaines acoustique et solide sont couplés par une paire d’identité.
La figure 4 présente les résultats de la propagation des ondes pour le modèle 2D axisymétrique. La modélisation a été réalisée pour le domaine illustré figure 3, et les résultats de la figure 4 sont représentés en fonction en prenant en compte l’extension radiale. Les quatre pas de temps présentés sont les mêmes que pour le modèle en 3D. Les signaux mesurés, intégrés sur la surface du transducteur à partir des modèles axisymétriques en 2D et en 3D, sont représentés sur la figure 5. (Une analyse détaillée de la comparaison entre les modèles 3D, 2D et 2D axisymétriques, ainsi que la justification de l’utilisation de modèles axisymétriques en 2D, sont disponibles dans la référence 1.)
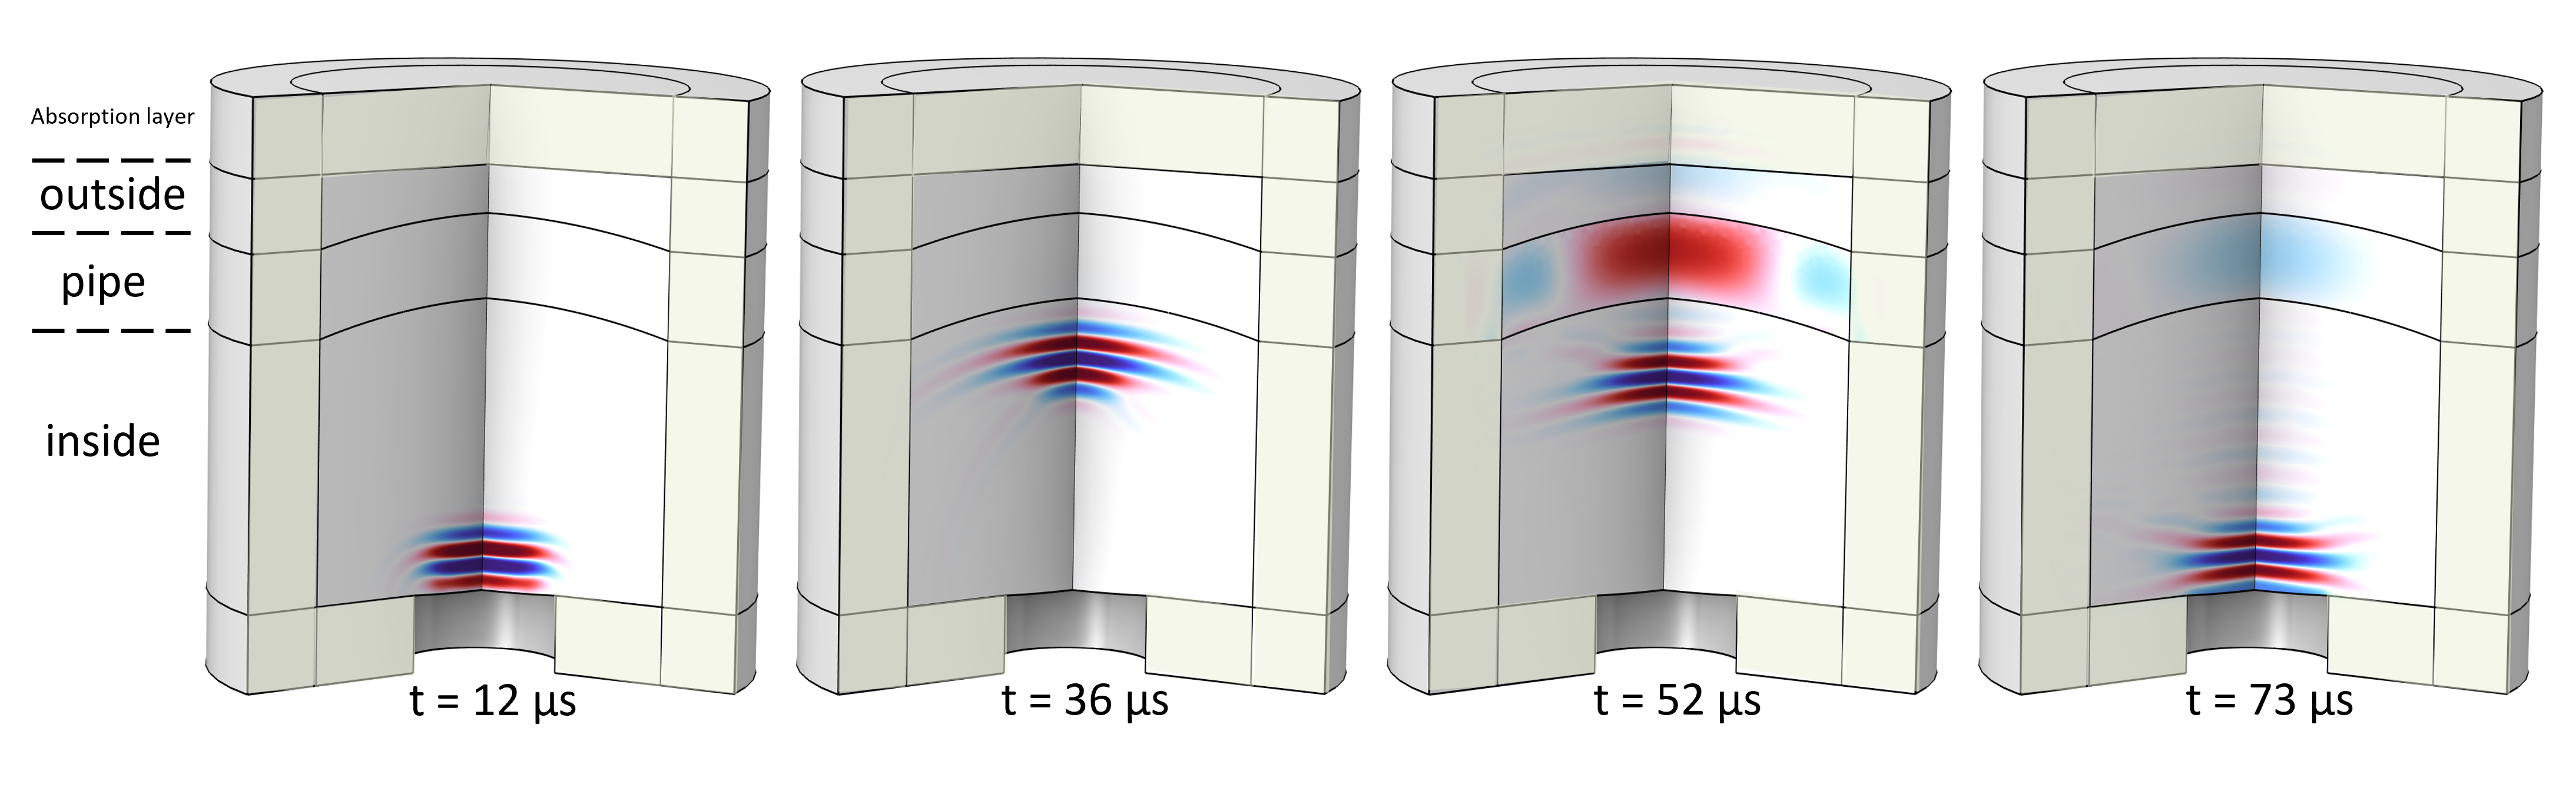 Figure 4. Résultats de la modélisation 2D axisymétrique de la géométrie obtenue par rotation pour quatre pas de temps. Le domaine de modélisation est entouré de couches absorbantes.
Constitution d’une base de données
Le temps de calcul pour le modèle axisymétrique en 2D était d’environ 13 minutes, ce qui représente une amélioration significative par rapport aux plusieurs heures de calcul nécessaires pour le modèle en 3D. Ce gain de vitesse a permis de constituer une base de données comprenant des centaines de variantes du modèle (réf. 2). Outre les variations géométriques, nous avons également introduit un anneau rempli de fluide entre la paroi extérieure de la conduite et le matériau solide environnant, dans une plage comprise entre 10 et 1 000 µm. Pour ce faire, nous avons tiré parti des avantages de l’implémentation explicite en temps, en utilisant des couplages Frontière acoustique-structure, paire supplémentaires pour la transition entre les domaines fluides et solides. Pour chaque modèle calculé, la pression au niveau du transducteur a été exportée et intégrée sur la surface du transducteur, ce qui a permis d’obtenir les résultats du signal mesuré issu de la modélisation par impulsion-écho en vue d’analyses et de recherches approfondies (figure 5).
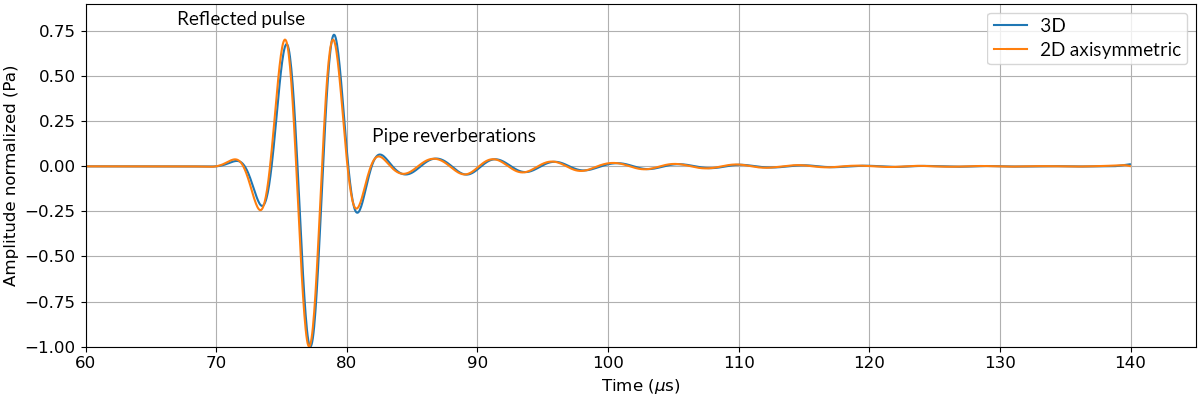 Figure 5. Résultats du modèle COMSOL concernant la pression à la surface du transducteur.
Afin de simplifier le calcul de tous ces modèles, nous avons utilisé LiveLink™ for MATLAB®, qui permet l’intégration de COMSOL Multiphysics® avec MATLAB®. Cela nous a permis de piloter automatiquement la variation de tous les calculs qui nous intéressaient et d’exporter la pression sur la surface du transducteur. Les données d’entrée et la pression moyenne sur la surface du transducteur ont ensuite été enregistrées dans un fichier JSON. Ces résultats constituent la base de données, qui peut être utilisée pour des analyses plus approfondies.
Accédez aux données et aux modèles
Pour explorer davantage le modèle présenté dans cet article de blog, téléchargez-le via l’entrée suivante de la base d’Échange d’applications : Modeling pulse-echo ultrasonic data.
Les données générées dans le cadre de ce projet, ainsi que les modèles COMSOL® (v6.2) 2D axisymétriques et 3D, sont disponibles sur Mendeley Data (DOI : 10.17632/3bs65nzpv2.1).
Références
- A. Diez, T.F. Johansen, E.M. Viggen, “From 3D to 1D: Effective numerical modelling of pulse-echo measurements in pipes,” Proc. 46th Scandinavian Symposium on Physical Acoustics, pp. 1–23, 2023; ISBN 978-82-8123-023-1.
- A. Diez, E.M. Viggen, T.F. Johansen, “Ultrasonic pulse-echo dataset from numerical modelling for oil and gas well integrity investigations,” Sci Data 12, 544, 2025; https://doi.org/10.1038/s41597-025-04851-x
Remerciements
Ce travail est le fruit d’une collaboration entre A. Diez, T.F. Johansen (SINTEF) et E.M. Viggen (NTNU, Université norvégienne des sciences et technologies) pour le compte du Centre for Innovative Ultrasound Solutions, financé par le Conseil norvégien de la recherche dans le cadre de la subvention n°237887.
À propos de l’autrice
Anja Diez est chercheuse au sein du groupe d’acoustique du SINTEF. Formée en géophysique, elle a consacré les premières années de sa carrière à l’étude des calottes glaciaires de l’Antarctique et du Svalbard à l’aide de la sismique et du géoradar, afin de déterminer les propriétés de la glace et les conditions au niveau du lit des glaciers. Ces dernières années, elle a travaillé sur des projets acoustiques liés aux applications industrielles et aux essais non destructifs, en combinant le traitement du signal et l’analyse des données avec la modélisation COMSOL® pour la propagation des ondes dans les fluides et les solides.

Commentaires (0)